🚗 자율주행
장애물을 피해 목표 구역까지, 고등은 처음 보는 길에서 목적지까지
AiBlock AI Vision Kit
3D 준비 중
3D 준비 중
초·중·고 피지컬 AI 수업 플랫폼
실제 교구를 본뜬 3D 교구로 먼저 조립하고, 학생이 직접 만든 신경망 두뇌로 처음 보는 곳에서도 미션을 해내게 해요.
그리고 화면에서 키운 그 두뇌를 실물 교구에 그대로 넣는 것이 목표예요. (실물 시험은 이제 시작해요)
피지컬 AI는 화면 속 AI가 몸(로봇)을 갖고 실제 세상에서 보고, 판단하고, 움직이는 것이에요. 그런데 학교에서 이걸 제대로 배우기에는 세 가지 벽이 있어요.
벽 1. 교실에 실물 교구가 모자라요.
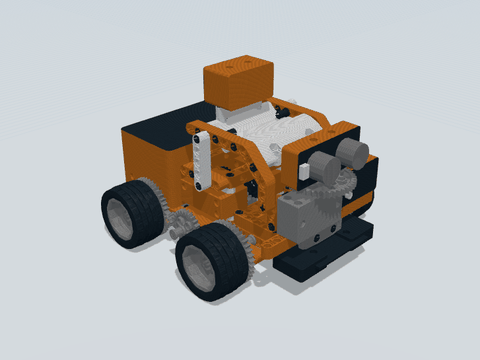
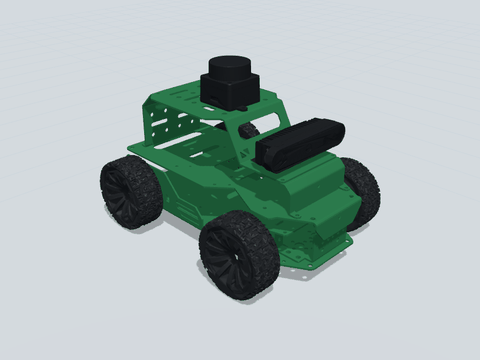
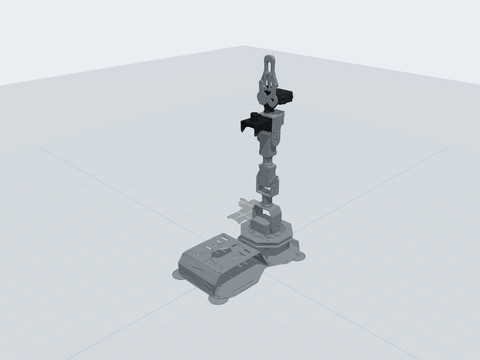
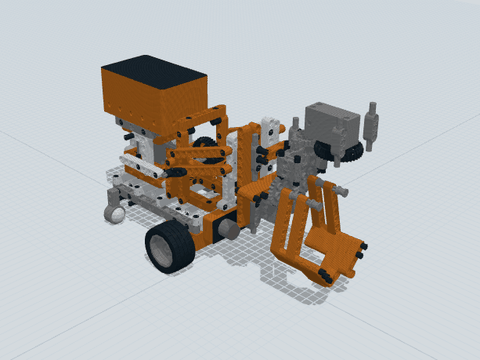
제조사가 공개한 설계 파일(STL·URDF)과 블록 부품 라이브러리로 실제 교구의 부품과 크기를 본뜬 3D 교구를 만들었어요. 먼저 화면에서 설명서 순서대로 조립하고 움직여 봐요.
벽 2. 코딩이나 사진 분류 체험에서 멈춰요.
로봇을 움직이는 신경망 두뇌를 직접 키워요. 내 시범으로 배우게 하고(모방학습), 점수를 보며 스스로 나아지게 하고(강화학습), 그 두뇌로 실제로 움직여요(추론).
벽 3. 손 조종과 규칙 코드는 낯선 곳에서 무너지기 쉬워요.
키운 두뇌를 처음 보는 공간에 넣고 미션을 해내는지 확인해요. 규칙이 더 잘하는 곳도 있어서, 그 결과도 숫자 그대로 보여 줘요.
로봇은 인식(센서로 보기) → 판단(어떻게 할지 정하기) → 행동(모터로 움직이기)을 계속 되풀이해요. 단계를 지날 때마다 판단을 만드는 주인이 바뀌어요.
짧은 영상이나 카드와 기억 문제로 센서·판단·행동, 신경망, ROS, 엣지를 먼저 알아요.
먼저 알기설명서 순서대로 3D 부품을 끼워 교구를 만들어요.
만들기방향 버튼으로 직접 몰며 센서 값이 어떻게 바뀌는지 봐요.
판단: 나“가까우면 돌기” 같은 규칙을 만들고 어디서 성공하고 실패하는지 봐요.
판단: 규칙내가 성공한 시범을 보여 주고 신경망을 학습시켜요.
판단: 사람의 시범점수를 보며 두뇌가 스스로 조금씩 나아져요.
판단: 점수처음 보는 공간을 만들어 규칙·모방·강화 세 두뇌를 겨뤄요.
낯선 곳에서 확인학교급마다 같은 순서를 깊이만 달리해서 배우도록 만들고 있어요. 초등은 개념과 체험, 중등은 데이터와 ROS 토픽, 고등은 실제 로봇 플랫폼(ROS 2, Pi 5)까지 다루는 것이 목표예요.
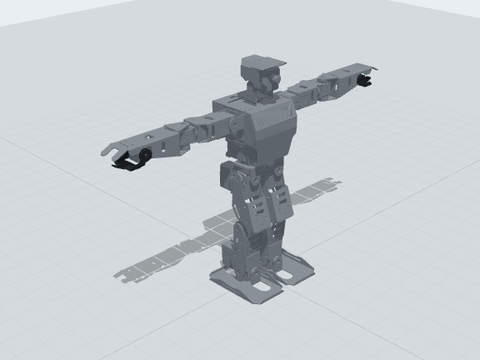
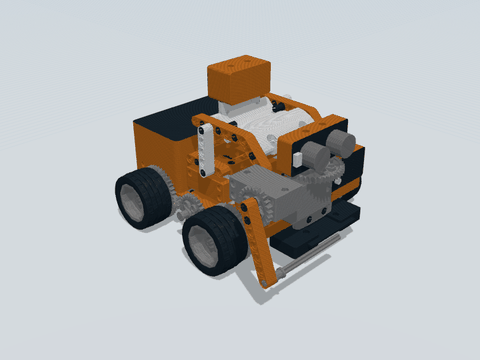
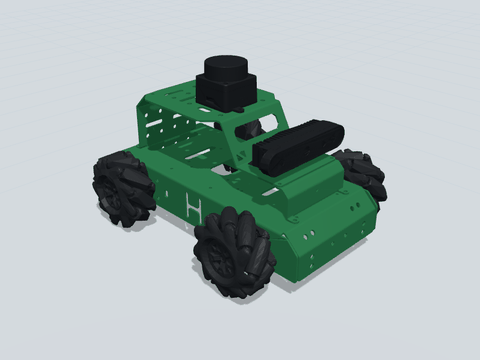
학교급마다 실제로 살 수 있는 교구를 골랐어요. 초등·고등 3D 교구는 그 교구의 부품과 크기를 따라 만들었고, 중등 AiBlock 3D 교구는 만드는 중이에요.
장애물을 피해 목표 구역까지, 고등은 처음 보는 길에서 목적지까지
공을 몰아 골대에 넣기
블록에 다가가 집어 들고 정해진 곳에 옮기기
손을 뻗어 물체에 닿기, 고등은 벽 너머 풍선까지
신경망 하나가 로봇 전체를 움직이는 게 아니에요. 여러 부분이 메시지를 주고받으며 함께 일해요.
카메라, 센서, 두뇌, 모터가 각자 하나의 노드가 되어 정해진 이름(토픽)으로 메시지를 주고받아요. 학생이 키운 신경망은 그중 판단 노드의 두뇌예요.
부딪히기 전에 멈추기 같은 반사, 작은 신경망. 초·중등 ESP32 제어기, 고등 Pi 5.
천장 카메라로 보는 교실 지도, 경로 찾기, 큰 신경망. Pi나 교실 PC.
“빨간 블록을 왼쪽에 놓아 줘”처럼 말로 미션을 주면 계획을 세워요.
화면에서 키운 두뇌를 버리지 않고 실물까지 가져가는 것이 목표예요. 지금은 같은 두뇌 파일을 가상 제어기에서 돌려 보는 데까지 되어 있고, 실물 교구에 넣어 예측과 실측을 비교하는 단계는 이제 시작해요.
선생님께 받은 접속 비밀번호로 들어가요. 학교급과 분야를 고르면 ⓪ 이론부터 바로 시작해요.
들어가기 접속 비밀번호